AI 핵심 요약
beta- 케이엔알시스템은 18일 초대형 로봇의 이족보행을 구현했다고 밝혔다
- 슈퍼휴머노이드는 높이 290cm, 무게 2000kg 규모로 개발됐다
- 케이엔알시스템은 12월 전신 통합과 고중량물 운반을 추진할 계획이다
!AI가 자동 생성한 요약으로 정확하지 않을 수 있어요.
최대 3톤 하중 지지하는 유압 구동 기술 적용
[서울=뉴스핌] 이나영 기자= 로봇 전문기업 케이엔알시스템은 개발 중인 초대형 산업용 로봇 '슈퍼휴머노이드'의 하체 보행 테스트에서 이족보행을 구현했다고 18일 밝혔다. 회사는 연말까지 상·하체 통합을 마무리하고 고중량물을 운반할 수 있는 산업용 휴머노이드 완성체를 선보일 계획이다.
케이엔알시스템은 지난 9월 초 로봇다리 개발과 기본동작 검증을 마친 뒤 10월 2일 보행기를 활용한 초기 보행에 성공했다. 최근 진행한 보행 테스트에서는 두 다리로 균형을 유지하며 전진하는 것은 물론 방향 전환과 측면 보행 등 주요 이족보행 동작을 구현했다.
슈퍼휴머노이드는 높이 290cm, 무게 2000kg 규모의 산업용 로봇이다. 로봇 자체 무게를 포함해 최대 3톤의 하중을 지지하도록 설계됐으며, 로봇손의 최대 가반하중은 600kg이다. 고중량 작업이 필요한 산업 현장에서 활용하는 것을 목표로 개발되고 있다.
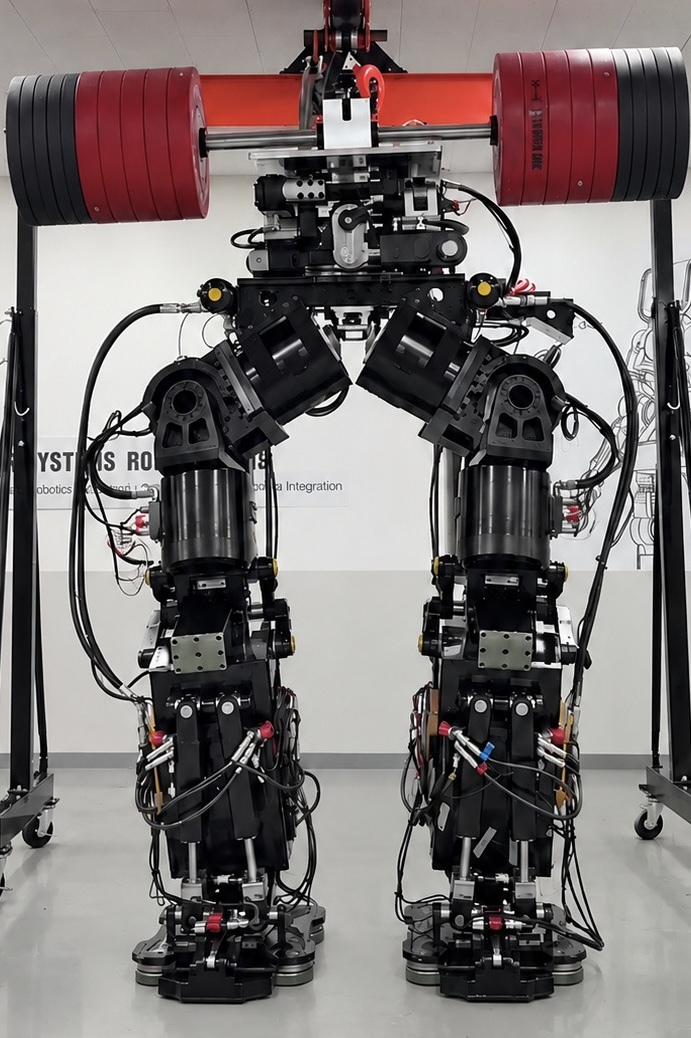
로봇 하체는 좌우 각각 6개씩 총 12개의 관절로 구성됐다. 케이엔알시스템이 자체 개발한 1만Nm(뉴턴미터)급 고출력 유압 로터리 액추에이터와 초정밀 서보밸브 기술이 적용됐다. Nm는 물체를 회전시키는 힘인 토크를 나타내는 단위로, 회사는 해당 기술을 통해 고하중 상태에서도 관절을 구동할 수 있도록 설계했다고 설명했다.
보행 안정성을 높이기 위한 구조도 적용했다. 무게중심을 낮추고 다리 간격을 좁힌 인체 모사 설계에 최대 135도까지 접히는 무릎 링크 구조를 결합했다. 이를 통해 보행 과정에서 발생하는 하중 이동과 지면 충격에 대응하도록 했다.
케이엔알시스템은 향후 보행속도를 성인 보행 수준에 가까운 시속 3~4km까지 높이고, 불규칙한 지형에서도 이동할 수 있도록 제어 기술을 고도화할 계획이다. 평지 보행에 이어 경사로와 비포장도로, 계단 승강, 외부 충격 발생 시 균형을 유지하는 자세 안정화 기능 등을 단계적으로 검증할 예정이다.
현재 로봇손과 로봇팔, 상체 프레임을 결합하는 전신 통합 작업도 진행하고 있다. 오는 12월 통합 작업을 완료해 한 팔당 최대 300kg, 양팔 합계 600kg의 고중량물을 다루면서 이동할 수 있는 로봇을 구현한다는 목표다.
회사는 슈퍼휴머노이드를 건설과 제철·중공업, 원전 해체, 물류, 터널공사, 재난 대응 및 국방 등 고위험·고하중 작업 현장에 적용하는 방안을 추진하고 있다.
김명한 케이엔알시스템 대표는 "올 연말까지 전신 완성체를 마무리하고, 2027년에는 원격제어부터 자율주행까지 빠르게 발전시켜 나갈 것"이라며 "로봇 핵심부품부터 완성체로 이어지는 로봇기술력을 바탕으로 글로벌 고하중 산업용 휴머노이드 시장을 선도하겠다"고 말했다.
한편 케이엔알시스템은 'K-휴머노이드연합' 공식 참여기업이자 'AI팩토리 전문기업'으로 선정된 바 있다. 심해 작업용 로봇과 제철소 용광로 관리 로봇을 개발했으며, 다목적 유압 로봇팔과 소형 서보밸브 국산화 기술도 확보했다. 지난해에는 전동모터와 유압 액추에이터를 결합한 로봇용 하이브리드 액추에이터 제품군을 완성했다.
이와 함께 2027년 상반기 개발 완료를 목표로 가반하중 1톤급 고중량 사족보행 로봇 개발에 착수했다. 정부가 발주한 원전 중수로(PHWR) 해체 실증사업과 관련해서는 중수로 원전해체 로봇시스템 개발을 마치고 지난 9월부터 납품 절차를 진행하고 있다. 해당 시스템은 중수로의 핵심 구조물인 칼란드리아 해체를 목적으로 개발됐다.
nylee54@newspim.com